Autonomous Robot Car with Lidar & Motion Tracking: A Fusion of Obstacle Avoidance and Precision Path
Autonomous Robot Car with Lidar & Motion Tracking: A Fusion of Obstacle Avoidance and Precision Path Planning
0
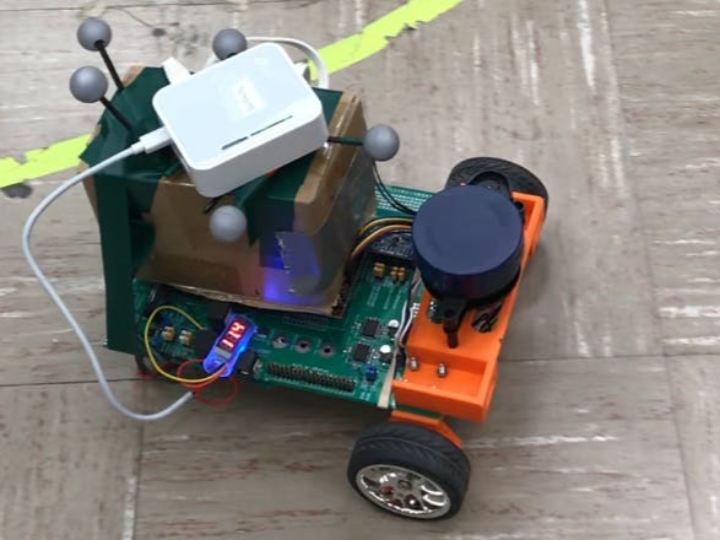
Components
Hardware components
WIZnet - W5500
x 1

Project description
자율 주행 기술의 핵심은 "현재 위치 파악(Localization)", "주변 환경 인식(Perception)", 그리고 "경로 계획(Path Planning)"의 완벽한 조화에 있습니다. 이번에 소개할 프로젝트는 Texas Instruments의 C2000 Delfino LaunchPad를 메인 컨트롤러로 사용하여, Lidar로 장애물을 실시간 감지하고, 개선된 A* 알고리즘으로 최적 경로를 계산하며, 외부 모션 트래킹 시스템으로 정밀한 위치 제어를 구현한 로봇 자동차 프로젝트입니다. 복잡한 임베디드 시스템에서 센서 데이터 처리와 알고리즘, 그리고 네트워크 통신이 어떻게 유기적으로 결합되었는지 상세히 분석해 보겠습니다. 1. 프로젝트 개요 (Overview) 이 프로젝트의 목표는 단순합니다. "출발지에서 목적지까지, 트랙 위에 무작위로 놓인 장애물을 피해 도달하라." 하지만 이를 구현하기 위한 과정은 결코 단순하지 않습니다. 로봇은 끊임없이 변화하는 환경을 인식하고, 자신의 위치를 오차 없이 파악해야 하며, 가장 효율적인 길을 계산해내야 합니다. 주요 하드웨어: TI LAUNCHXL-F28379D, YDLIDAR X2, WIZnet W5500 핵심…
Keep reading with a free account
Guests can read 15 projects per visit. Log in or create a free account to read the full description, open the documents and join the comments.

