K.A.R.R. Safety Core: ROS 2 Robot Safety Control and Ethernet Monitoring System
K.A.R.R. Safety Core: ROS 2 Robot Safety Control and Ethernet Monitoring System Using ESP32-S3 and W5500
0
Components
Hardware components
WIZnet - W5500
x 1

Project description
Overview
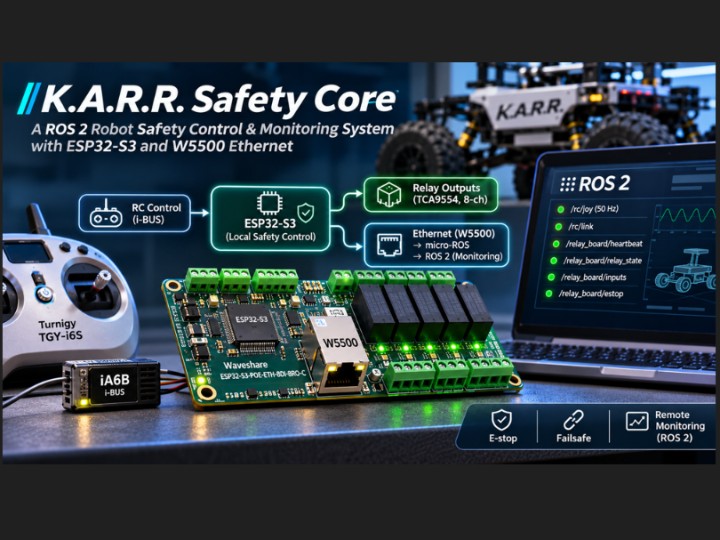
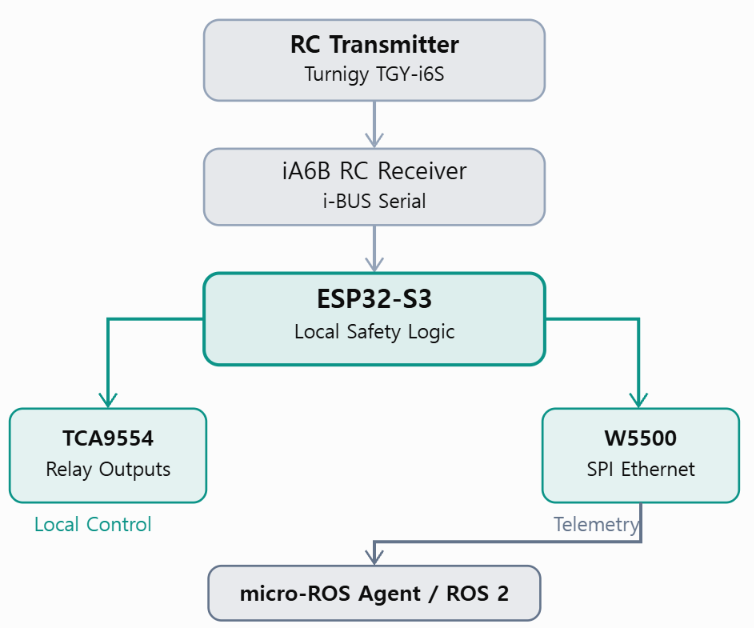
K.A.R.R. Safety Core는 K.A.R.R.(Keystone Autonomous Resource Rover) 로봇의 RC 입력, 비상 정지(E-stop), Relay 출력 및 상태 모니터링을 담당하는 오픈소스 Firmware 프로젝트입니다. ESP32-S3와 WIZnet W5500이 탑재된 Waveshare Ethernet Relay Board를 사용하며, RC 기반 안전 제어는 MCU에서 직접 처리하고 ROS 2에는 Ethernet을 통해 상태 정보를 전달합니다.
이 프로젝트의 주요 특징은 로봇의 Local Safety Control과 ROS 2 Network Communication을 분리한 구조입니다.
RC Receiver에서 전달되는 i-BUS 데이터를 ESP32-S3가 직접 처리하여 Relay 출력을 제어하며, ROS 2에서는 해당 상태를 모니터링할 수 있습니다. ROS 2 Topic을 통해 Relay를 직접 작동시키는 기능은 제공하지 않습니다.
주요 기능은 다음과 같습니다.
- RC Input Processing: Turnigy iA6B Receiver의 10채널 i-BUS 데이터를 수신하고 ROS 2
sensor_msgs/Joy메시지로 변환
- Wireless E-stop: RC Channel 6을 비상 정지 입력으로 사용
- Local Relay Control: RC Switch 입력에 따라 ESP32-S3가 Relay 출력을 직접 제어
- Failsafe: RC 연결 손실, Failsafe 상태, E-stop 및 기본 설정에서의 Agent 연결 손실 시 RC 관련 출력을 차단
- ROS 2 Monitoring: W5500 Ethernet과 micro-ROS를 통해 RC, Relay, Digital Input 및 시스템 상태를 Publish
Developer
Devson은 로봇 시스템 개발 분야에서 10년 이상의 경력을 보유한 Robotics Developer입니다. 로봇 시스템, Prototype Race Car, 산업용 3D Printer 등의 개발 경험을 갖추고 있으며, C++와 Python을 활용한 Software Development 및 Robot System Architecture에 전문성을 보유하고 있습니다.
현재는 Autonomous Driving, Deep Learning, Neural Networks, Robot Perception 등의 기술 분야에도 집중하고 있습니다.
K.A.R.R. Safety Core는 이러한 로봇 개발 경험을 바탕으로 ESP32-S3, W5500 Ethernet, micro-ROS를 활용하여 로봇의 안전 제어와 ROS 2 기반 상태 모니터링을 구현한 오픈소스 프로젝트입니다.
Technical Architecture
K.A.R.R. Safety Core는 Waveshare ESP32-S3-POE-ETH-8DI-8RO-C 보드를 중심으로 구성됩니다. 이 보드는 ESP32-S3 MCU, W5500 Ethernet Controller, TCA9554 I2C Expander 기반 8개 Relay Output 및 8개 Digital Input을 제공합니다.
| Item | Confirmed Details |
|---|---|
| MCU / Board | ESP32-S3 / Waveshare ESP32-S3-POE-ETH-8DI-8RO-C |
| Ethernet Chip | WIZnet W5500 |
| MCU–Ethernet Interface | SPI |
| RC Interface | Turnigy iA6B, i-BUS Serial |
| Relay Interface | TCA9554, I2C |
| Software | Arduino, PlatformIO, micro-ROS |
| Network | Ethernet, ROS 2 Jazzy, micro-ROS Agent |
Dual-Core Task Architecture: Safety Control and ROS Communication
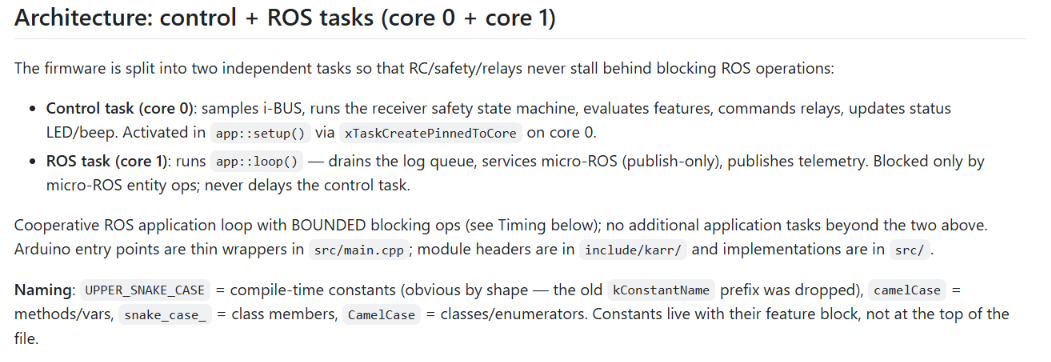
K.A.R.R. Safety Core는 ESP32-S3의 Dual-Core 구조를 활용하여 Safety Control과 ROS Communication을 두 개의 독립적인 FreeRTOS Task로 분리합니다. 이를 통해 micro-ROS 통신 과정에서 지연이 발생하더라도 RC 입력 처리와 Relay 제어가 영향을 받지 않도록 설계되었습니다.
각 Core의 역할은 다음과 같습니다.
| Core | Task | Main Functions |
|---|---|---|
| Core 0 | Control Task | RC i-BUS 수신, Safety State Machine 실행, Relay 제어, LED 및 Buzzer 상태 업데이트 |
| Core 1 | ROS Task | micro-ROS 통신 처리, ROS 2 Topic Publish, Telemetry 전송 |
Control Task는 app::setup()에서 xTaskCreatePinnedToCore()를 통해 Core 0에 생성되며, ROS Task는 Core 1에서 app::loop()를 실행합니다.
특히 ROS Task에서 발생하는 통신 지연이나 Blocking Operation이 Control Task의 실행을 직접 지연시키지 않도록 구성한 것이 핵심입니다. 이를 통해 로봇의 안전 제어와 네트워크 모니터링을 독립적으로 수행할 수 있습니다.
System Architecture
Ethernet 및 micro-ROS 설정
platformio.ini에서는 ETH_PHY_W5500과 SPI 핀을 지정하고 micro-ROS Ethernet Transport를 활성화합니다.
board_microros_distro = jazzy
board_microros_transport = ethernet

-DETH_PHY_TYPE=ETH_PHY_W5500
-DETH_PHY_CS=16
-DETH_PHY_IRQ=12
-DETH_PHY_RST=39
-DETH_SPI_MISO=14
-DETH_SPI_MOSI=13
-DETH_SPI_SCK=15src/micro_ros_bridge.cpp는 SPI.begin()을 통해 SPI Bus를 초기화하고 set_microros_ethernet_transports()를 호출하여 micro-ROS Agent와 연결합니다.
테스트 환경의 네트워크 설정은 다음과 같습니다.
| Device | IP / Port |
|---|---|
| Router | 192.168.0.1 |
| ESP32-S3 Relay Board | 192.168.0.24 |
| micro-ROS Agent | 192.168.0.4:8888 |
ESP32-S3는 Static IP를 사용하며, micro-ROS Agent는 동일한 LAN에 연결된 ROS 2 PC에서 실행됩니다.
ROS2 Telemetry
이 Firmware는 다음 Topic을 통해 시스템 상태를 Publish합니다.
| ROS 2 Topic | 기능 |
|---|---|
/rc/joy | RC Channel 데이터, 약 50 Hz |
/rc/link | RC 연결 상태 |
/relay_board/heartbeat | 시스템 동작 상태 |
/relay_board/relay_state | Relay 출력 상태 |
/relay_board/inputs | Digital Input 상태 |
/relay_board/estop | 비상 정지 상태 |
상태 모니터링 Topic은 1 Hz 주기로 Publish됩니다. 이를 통해 ROS 2 환경에서 RC 입력과 안전 상태를 확인할 수 있습니다.
WIZnet Role in This Project
WIZnet W5500은 ESP32-S3와 SPI로 연결되어 로봇 제어 보드와 ROS 2 PC 사이의 유선 Ethernet 통신 경로를 제공합니다.
이 프로젝트에서 W5500의 역할은 Relay를 직접 제어하는 것이 아니라, ESP32-S3에서 생성된 상태 정보를 micro-ROS Agent로 전달하는 것입니다.
데이터 흐름은 다음과 같습니다.
RC Receiver / Relay / Digital Input
                ↓
             ESP32-S3
                ↓
          W5500 (SPI)
                ↓
             Ethernet
                ↓
          micro-ROS Agent
                ↓
              ROS 2
Firmware는 Arduino ESP32 Ethernet API를 이용하는 micro-ROS Transport로 구성되어 있으며, W5500 Hardware Socket을 직접 제어하는 TOE 구현은 확인되지 않습니다.
이러한 구조는 안전 제어 로직을 MCU 내부에 유지하면서도, 외부 ROS 2 시스템에서 장치 상태를 수집하고 분석할 수 있게 합니다.
Developer Takeaways
K.A.R.R. Safety Core는 W5500 기반 로봇 제어 보드를 개발하는 엔지니어가 다음과 같은 구현 요소를 참고할 수 있는 프로젝트입니다.
- W5500 기반 micro-ROS Ethernet 연결:
platformio.ini와src/micro_ros_bridge.cpp에서 ESP32-S3의 SPI Ethernet 설정, Static IP, micro-ROS Agent 연결 방식을 확인할 수 있습니다.
- RC Receiver 기반 Local Safety Control:
src/rc_receiver.cpp는 i-BUS 데이터와 RC 연결 상태를 처리하며,src/relay_feature_controller.cpp는 안전 조건에 따라 Relay 출력 권한을 결정합니다.
- Control Task와 ROS Communication의 분리:
src/state_exchange.cpp는 제어 측 상태 정보를 복사하여 ROS 통신 측으로 전달합니다. 이를 통해 ROS Bridge가 Relay Hardware를 직접 제어하지 않는 구조를 유지합니다.
- 네트워크 연결 손실 대응: micro-ROS Agent가 종료되면 연결 상태를 감지하고 재연결을 수행합니다. 기본 설정에서는 Agent 연결 손실 시 RC 관련 출력도 차단합니다.
이러한 구현 방식은 모바일 로봇, 원격 조작 장비, 산업용 Relay Controller, ROS 2 기반 분산 제어 시스템의 설계에 참고할 수 있습니다.
Related Maker Content and Application Value
WIZnet Maker Site에는 W5500을 활용한 ROS 2 및 로봇 제어 프로젝트가 소개되어 있습니다. 다음 사례들은 K.A.R.R. Safety Core와 비교할 수 있는 기술적 연결점을 제공합니다.
W5500-Based ESP32-S3 micro-ROS Node Suite for a Distributed Rover Control System
ESP32-S3와 W5500을 사용하는 분산 Rover Control System입니다. CAN Motor, BMS, Status Node 등을 micro-ROS로 연결한다는 공통점이 있지만, K.A.R.R. Safety Core는 RC 입력과 Relay 안전 제어를 하나의 보드에서 처리하는 데 집중합니다.
How to Build a Wired micro-ROS Node Network with W5500 on RP2040 for a ROS2 Robot?
RP2040과 W5500을 이용한 분산 로봇의 Ethernet Node 사례입니다. W5500을 통한 micro-ROS 연결이라는 공통점이 있으며, MCU 플랫폼과 네트워크 구현 방식이 다릅니다.
Why Does a W5500 Ethernet Link Carry ROS 2 Drive Commands in the ULSTU Buggy?
ESP32와 W5500을 사용하여 ROS 2 주행 명령을 UDP로 전달하는 로봇 사례입니다. K.A.R.R. Safety Core는 반대로 ROS 2를 원격 제어 경로가 아닌 상태 모니터링 경로로 제한한다는 차이가 있습니다.
이 프로젝트는 특히 로봇의 안전 관련 동작을 Local Controller에서 수행하면서 ROS 2를 통해 원격 상태 모니터링을 제공하는 설계 사례라는 점에서 활용 가치가 있습니다.
FAQ
Q1. K.A.R.R. Safety Core에서 ROS 2가 Relay를 직접 제어하나요?
아닙니다. Relay 제어는 ESP32-S3 내부에서 수행하며, ROS 2에는 RC 및 Relay 상태를 Publish하는 구조입니다.
Q2. W5500은 어떤 통신에 사용되나요?
ESP32-S3와 SPI로 연결되어 micro-ROS Agent와의 Ethernet 통신을 담당합니다. Firmware에서는 ETH_PHY_W5500을 설정하여 사용합니다.
Q3. 실제 하드웨어 테스트가 완료되었나요?
Ethernet 연결, micro-ROS Telemetry, RC Failsafe, Wireless E-stop 및 Agent 재연결은 테스트가 완료되었습니다. 전체 Relay 및 Digital Input 기능 검증은 아직 진행 중입니다.
Verified Scope and Sources
2026년 11월 9일 기준으로 제공된 GitHub Repository Snapshot과 공개 Maker Site 자료를 검토했습니다.
| Source | Link | Verified Details |
|---|---|---|
| Original Repository | GitHub | Firmware, README, Architecture |
| Firmware Configuration | platformio.ini | W5500 SPI, micro-ROS |
| Ethernet Implementation | micro_ros_bridge.cpp | Ethernet, Static IP, Agent |
| Hardware Test Notes | Test Bench | 테스트 단계 및 검증 범위 |
공개된 README에는 2026년 10월 17일 기준 Ethernet 및 RC Safety 테스트 결과가 기록되어 있습니다. GitHub Star, Fork, Release 등의 최신 정량 지표는 확인되지 않았습니다.
K.A.R.R. Safety Core는 ESP32-S3의 로컬 안전 제어 기능과 W5500의 Ethernet 연결을 결합한 로봇 제어 Firmware 사례입니다. RC 입력과 Relay 제어를 MCU에서 직접 처리하고, micro-ROS를 통해 상태 정보를 ROS 2 시스템으로 전달합니다. 이를 통해 로봇의 제어 경로와 네트워크 모니터링 경로를 분리하는 실제 구현 방식을 확인할 수 있습니다.

