Robotic Agentic Platform for Intelligent Electric Vehicle Disassembly
The growing adoption of electric vehicles (EVs) poses a significant challenge for recycling their batteries
0
Project description
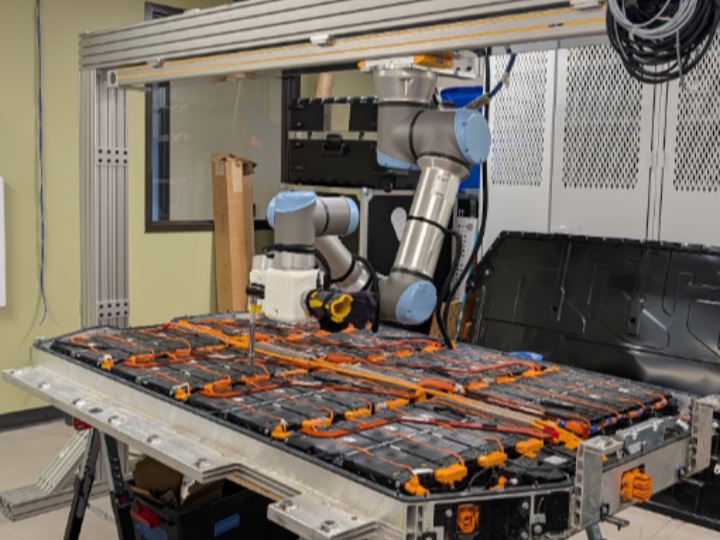
1) Introduction 전기차 보급 확대와 함께 배터리 재활용은 더 이상 선택이 아닌 필수 공정이 되었다. 하지만 EV 배터리 팩 분해는 여전히 수작업 비중이 높고, 팩 구조가 차종마다 크게 다르며, 최대 800V급 고전압 위험까지 존재해 자동화 난도가 높다. RAPID(Robotic Agentic Platform for Intelligent Disassembly)는 이런 문제를 해결하기 위해 제안된 연구 플랫폼으로, 대형 갠트리 기반 로봇, RGB-D 비전, 자동 너트러너, ROS 2 기반 제어, 그리고 LLM 에이전트를 결합해 실제 EV 배터리 분해를 수행한다. 이 논문에서 사용한 대상은 Hyundai Ioniq 5의 풀사이즈 배터리 팩이다. 해당 팩은 길이 2.12m, 폭 1.22m, 무게 약 450kg, 용량 77.4kWh, 동작 전압 800V로 소개되며, 소형 하이브리드 배터리와 달리 작업 공간과 안전 설계 요구사항이 훨씬 크다. 연구진은 먼저 배터리를 0V로 방전한 뒤 전체 분해 과정을 분석했고, 그중 다수의 공정이 나사·너트 제거 작업으로 구성됨을 확인했다. maker.wiznet.io 관점에서 이 프로젝트가 특히 중요한 이유는 공구…
Keep reading with a free account
Guests can read 15 projects per visit. Log in or create a free account to read the full description, open the documents and join the comments.