epos4-soem-control
This is a real-time EtherCAT master application to control EtherCAT slave devices(e.g. epos4, elmo)
0
Project description
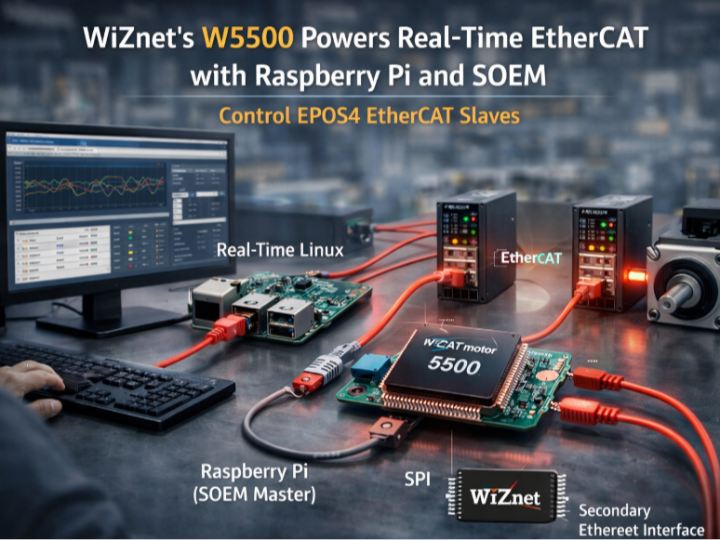
Overview epos4-soem 프로젝트는 Raspberry Pi 4를 기반으로, PREEMPT_RT Linux와 SOEM(Simple Open EtherCAT Master)을 조합해 maxon EPOS4 EtherCAT 서보 드라이브를 제어하는 실시간 모터 제어 시스템이다. 단순한 테스트 코드 수준을 넘어, EtherCAT 마스터 초기화, PDO 매핑, Operational 상태 전환, 실시간 제어 루프, 상태 감시, 그리고 원격 명령 수신 기능까지 포함하는 구조를 갖는다. 이 프로젝트의 가장 큰 특징은 저비용 SBC 기반 실시간 EtherCAT 제어를 실제 동작 가능한 형태로 정리했다는 점이다. Raspberry Pi 4는 범용 개발 보드이지만, PREEMPT_RT 커널을 적용하면 일정 수준의 실시간성을 확보할 수 있고, SOEM을 통해 산업 현장에서 널리 사용하는 EtherCAT 슬레이브와 직접 연동할 수 있다. 여기에 EPOS4와 같은 상용 서보 드라이브를 연결하면, 정밀 위치 제어·속도 제어·상태 모니터링이 가능한 실전형 모션 제어 플랫폼을 만들 수 있다. 또한 이 프로젝트는 EtherCAT 통신과 별도로 원격 GUI 또는 TCP 명령 채널을…
Keep reading with a free account
Guests can read 15 projects per visit. Log in or create a free account to read the full description, open the documents and join the comments.