Hybrid PCC
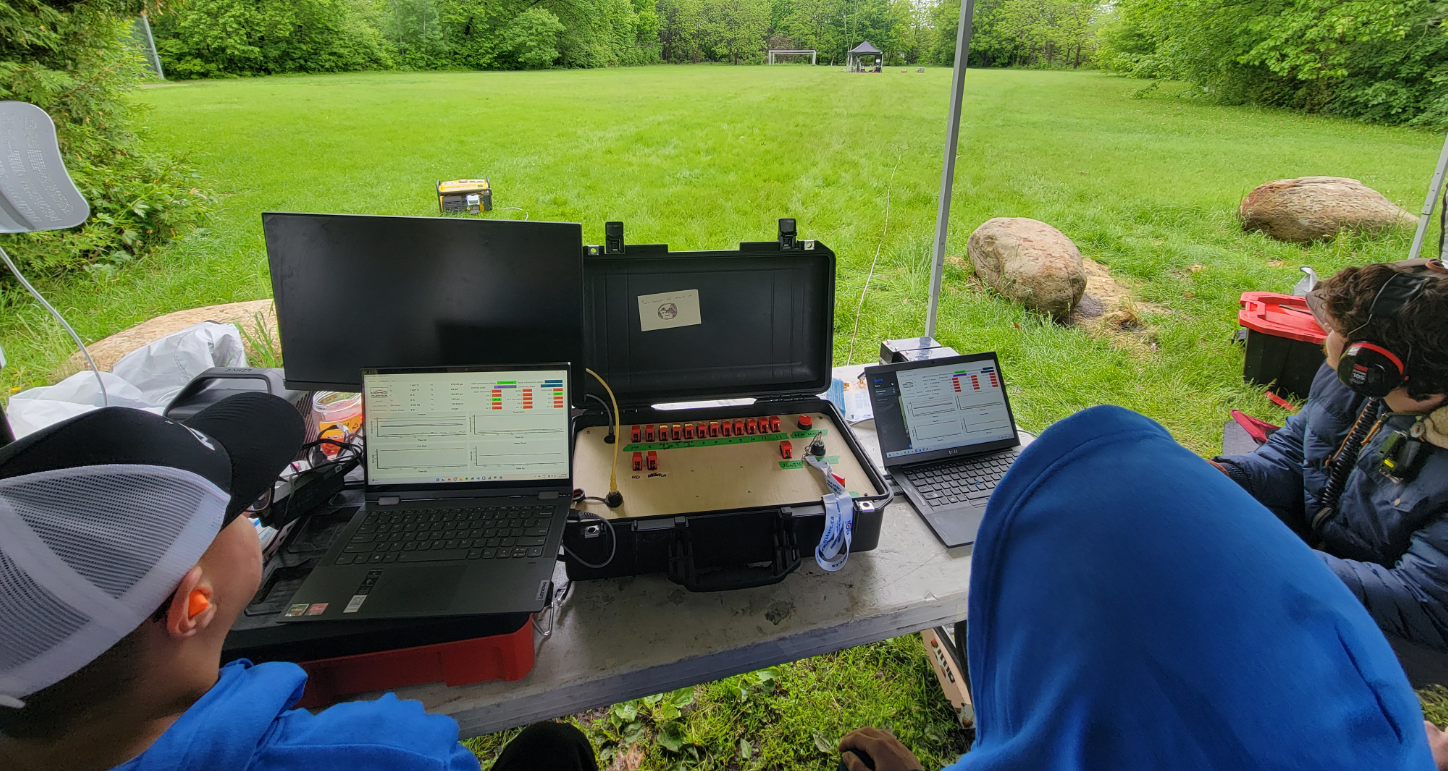
This board contains the board support for Carleton University InSpace's hybrid control system's main control box. It is called PCC for "Pad Control Center".
Th
0
Project description
Hybrid PCC: W5500-EVB-Pico로 구성한 하이브리드 로켓 지상 제어 시스템
프로젝트 소개
Hybrid PCC는 캐나다 칼턴대학교의 로켓 개발팀 CU InSpace가 공개한 하이브리드 로켓 제어 시스템의 보드 지원 프로젝트다. CU InSpace는 학생들이 고출력 로켓을 설계·제작·비행하는 팀이며, 추진 분야에서는 파라핀과 아산화질소를 사용하는 하이브리드 추진 시스템도 개발하고 있다. 여기서 Hybrid는 유선·무선 네트워크의 결합이 아니라 로켓 추진 방식을 가리킨다.
PCC는 Pad Control Center의 약자로, 발사대 측 주 제어 상자를 뜻한다. 공개된 hybrid-pcc 저장소는 이 상자에서 Apache NuttX를 실행하기 위한 보드 지원 코드를 제공한다. 개발팀은 이 코드가 WIZnet W5500-EVB-Pico의 보드 지원 코드를 상당 부분 바탕으로 하며, 해당 보드를 MCU 플랫폼으로 사용한다고 설명한다.
Hybrid PCC의 주요 기능
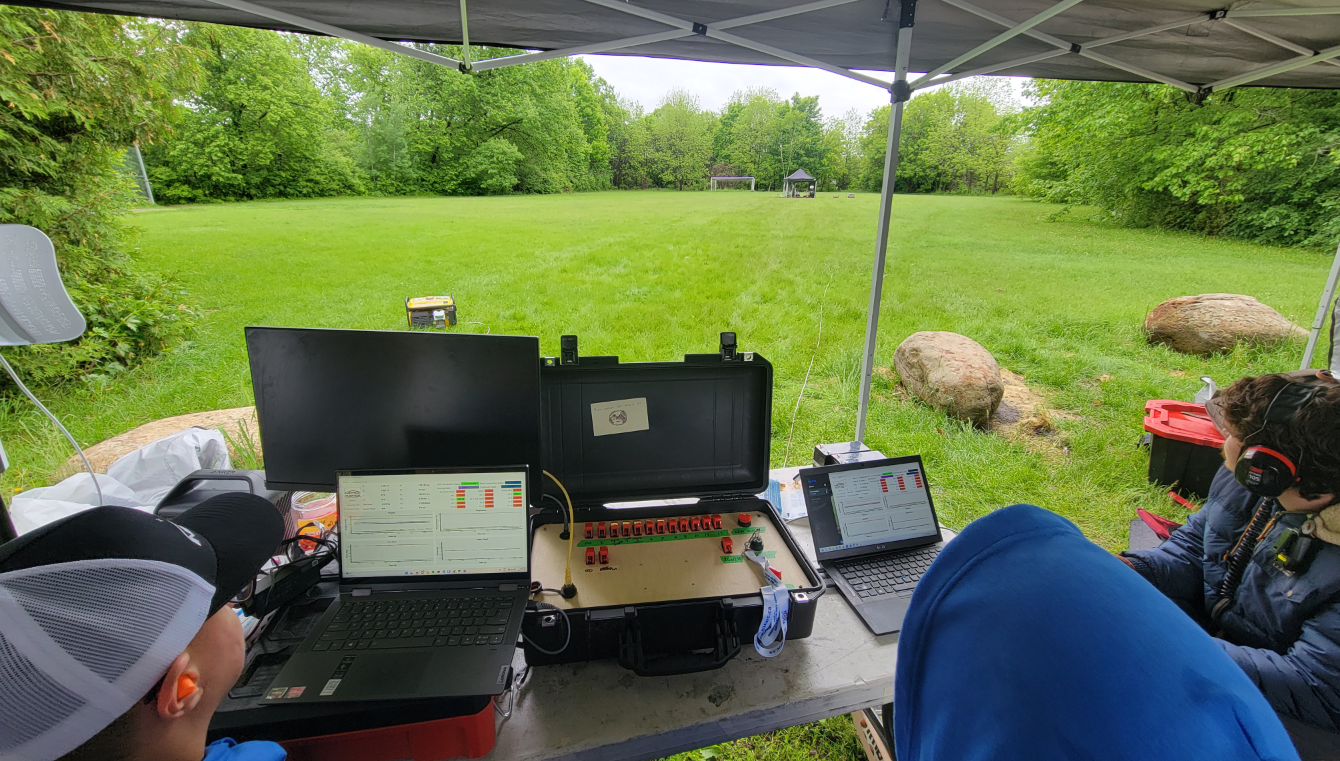
Hybrid PCC는 하이브리드 로켓 지상 제어 시스템에서 발사대 측 주 제어 상자(Pad Control Center)를 위한 프로젝트다. 공개된 저장소는 W5500-EVB-Pico에서 Apache NuttX를 실행하는 데 필요한 보드 지원 코드를 제공한다. 보드의 RP2040은 제어 프로그램을 실행하고, W5500은 유선 Ethernet 연결을 제공한다.
전체 지상 제어 시스템의 설계에서 통제 측 장치는 제어 명령을 보내고, 발사대 측 PCC는 명령을 받아 처리 결과와 상태 정보를 전달하는 역할을 맡는다. 이러한 통신 흐름은 별도 시뮬레이터인 hysim에서 구현되어 있으며, Hybrid PCC 저장소가 공개하는 것은 발사대 측 장치를 위한 NuttX 보드 지원 코드다.
hysim은 실제 제어 상자를 배치하기 전에 이러한 통신과 제어 흐름을 컴퓨터에서 시험하기 위한 도구다.
WIZnet 제품은 어디에 사용될까?
CU InSpace는 PCC뿐 아니라 MCC(Mission Control Center)라는 별도의 입력 제어 상자도 개발했다. 발사대 측 제어 상자(PCC)에 W5500-EVB-Pico를 사용하도록 보드를 구성했다. 통제실에서 보낸 제어 명령이 네트워크를 통해 도착하면, 보드의 W5500이 유선 Ethernet 통신을 맡고 RP2040이 명령을 처리하는 구조다. PCC가 확인한 압력과 장치 상태 같은 정보도 이 네트워크를 통해 통제실로 보내도록 설계했다.
통제실과 발사대 사이의 장거리 무선 연결은 별도의 네트워크 브리지가 담당한다. W5500은 그 무선 장비가 아니라, 제어 상자가 네트워크에 접속해 명령과 상태 정보를 주고받는 유선 통신 부분에 사용된다.
PCC와 MCC는 어떻게 연결되는 프로젝트일까?
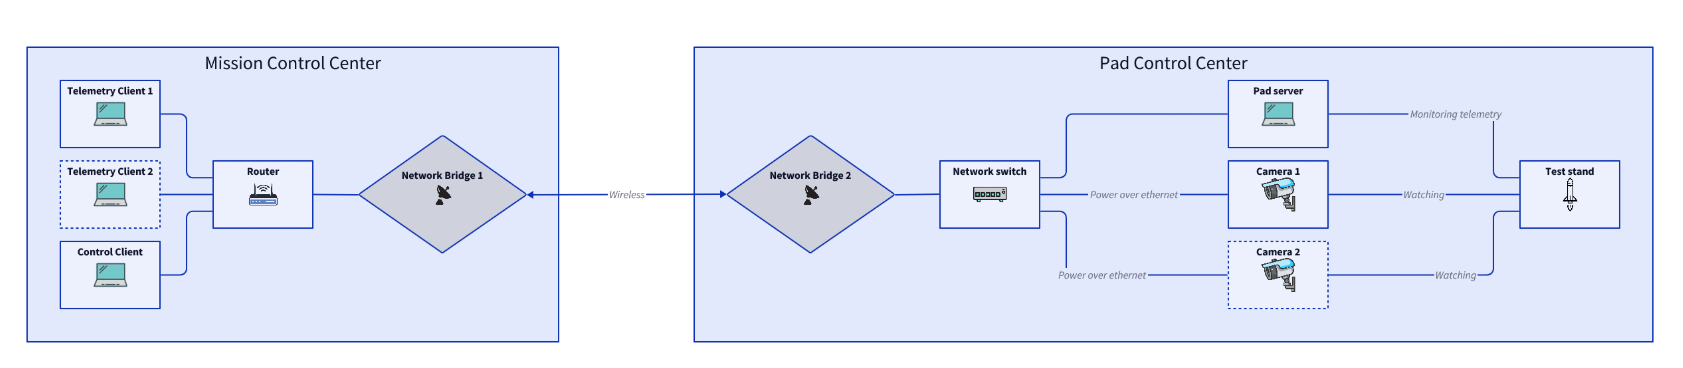
CU InSpace의 지상 제어 시스템에는 역할이 다른 두 상자가 있다. MCC는 운용자가 있는 곳에서 명령을 입력하는 상자이고, PCC는 발사대에서 그 명령을 받는 상자다. 설계상 PCC는 명령 처리 결과를 알려주고, 센서 값과 장치 상태도 네트워크로 전송한다.
그림 왼쪽은 통제 측인 MCC, 오른쪽은 발사대 측인 PCC다. MCC에는 제어 명령을 보내는 Control Client와 측정 데이터를 확인하는 Telemetry Client 두 대가 있다. 이 컴퓨터들은 라우터와 네트워크 브리지를 거쳐 PCC와 무선으로 연결된다.
PCC에서는 네트워크 스위치가 Pad Server와 카메라들을 연결한다. Pad Server는 시험대의 측정 데이터를 확인하는 역할로, 카메라들은 시험대를 영상으로 관찰하는 장치로 그려져 있다. 즉, 이 그림은 통제 측에서 발사대에 명령을 전달하고, 시험대의 데이터와 영상을 확인하도록 구상한 전체 연결 방식을 보여준다.
여러 GitHub 저장소로 나뉜 하나의 시스템
CU InSpace는 관련 자료를 기능에 따라 분리해 공개했다.
| 저장소 | 공개된 내용 |
|---|---|
| hybrid-pcc | 발사대 측 PCC의 NuttX 보드 지원 코드. W5500-EVB-Pico 기반 |
| hybrid-mcc | 통제 측 MCC의 NuttX 보드 지원 코드. W5500-EVB-Pico 기반 |
| hysim | 명령, 제어 상태 및 텔레메트리 통신을 컴퓨터에서 시험하기 위한 시뮬레이션 |
| hybrid-comm-format | 하이브리드 지상 제어 시스템의 통신 패킷 형식 명세 |
| hybrid-engine-ui | 하이브리드 엔진 지상 시스템의 사용자 인터페이스 |
PCC 저장소 하나만 보면 보드 설정 프로젝트처럼 보일 수 있다. 하지만 관련 저장소를 함께 보면 하드웨어 제어 상자, 통신 형식, 사용자 화면, 배치 전 시뮬레이션으로 이어지는 개발 범위를 확인할 수 있다. W5500-EVB-Pico 사용이 명시된 부분은 PCC와 MCC이며, 시뮬레이터와 UI 자체가 WIZnet 하드웨어에서 실행된다는 뜻은 아니다.
프로젝트의 의미
Hybrid PCC의 특징은 Ethernet 연결 자체보다 그 연결을 실제 제어 시스템의 일부로 배치했다는 점에 있다. CU InSpace는 PCC와 MCC의 보드 지원을 각각 관리하면서, 별도의 시뮬레이터로 명령과 텔레메트리 흐름을 시험할 수 있도록 구성했다. hybrid-pcc 저장소에는 NuttX 설정 파일과 보드 소스 코드가 포함되어 있어, W5500-EVB-Pico가 어떤 응용을 위한 플랫폼으로 선택되었는지 살펴볼 수 있다.
공개 자료가 보여주는 것은 하이브리드 로켓 지상 제어 시스템을 위한 개발 구조와 W5500-EVB-Pico의 채택이다. 실제 발사 운용 여부나 해당 보드의 현장 성능 수치는 이 저장소들만으로 확인되지 않는다. 그 범위를 구분해 소개하면, 이 사례는 WIZnet Ethernet 보드가 학생 로켓 개발팀의 지상 제어 프로젝트에 사용된 구체적인 사례가 된다.
원본 자료: CU InSpace · Hybrid PCC · Hybrid MCC · hysim · 통신 형식 명세 · 사용자 인터페이스 · W5500-EVB-Pico 제품 문서
